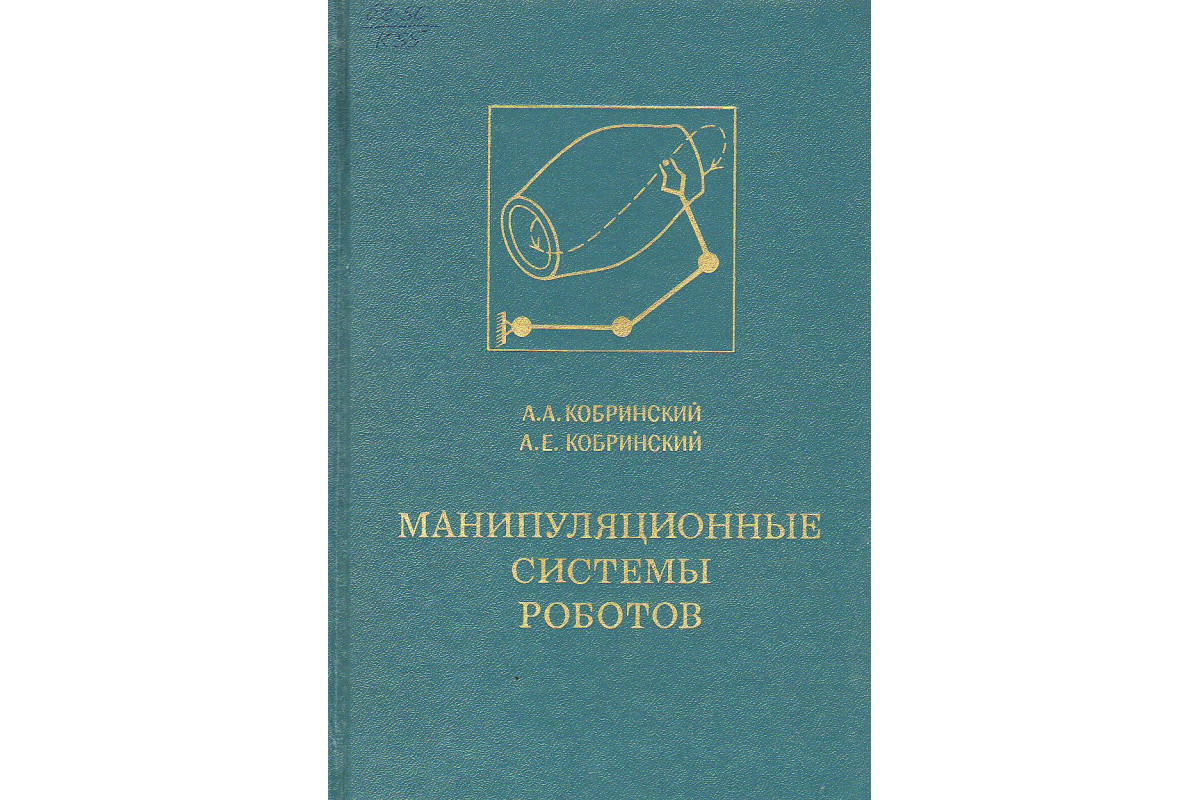
Манипуляционные системы роботов (Основы устройства, элементы теории).
- 360.00 р.
-
Краткие характеристики
Излагаются элементы теории манипуляционных систем, методы их расчета и проектирования, позволяющие обоснованно выбирать основные параметры и сопоставлять качество различных конструкций роботов. Изучаются так называемые собственные свойства (геометрические, механические, алгоритмические) манипуляционной системы, проявляющиеся при выполнении любых двигательных заданий. Построены глобальные оценки собственных свойств, представляющие собой критерии оптимизации манипуляционной системы.
Книга
Похожие товары

Приводятся материалы по устройству отображения приборной информации (управление лучом ЭЛТ, отображен..
820.00 р.

Фундаментальный труд по математической теории, в котором изложение проводится последовательно с пози..
540.00 р.

Книга знакомит с комплексом вопросов проектирования и создания автоматизированных систем управления ..
360.00 р.

Сборник примеров действующих японских гибких производственных систем отражает большой опыт Японии в ..
460.00 р.
1985, Кобринский А.А., Кобринский А.Е.